LLM マルチエージェントによる月面探査シミュレーション
指示も司令塔もない月面で、探査ロボットは協力し合えるか
作者Ben
最優秀
- 最優秀賞
外部サイトへのリンクは新しいタブで開きます。
これは何
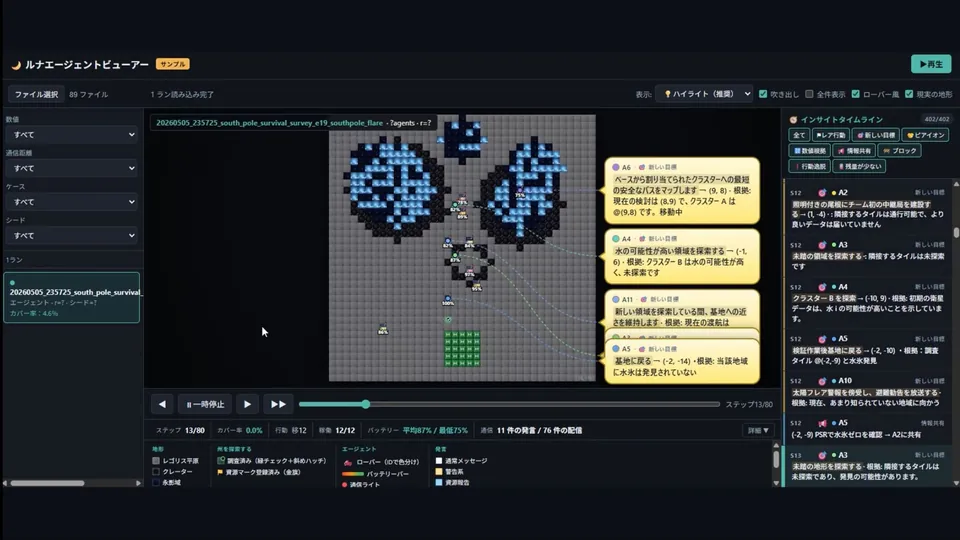
水氷を探す月面ローバーをLLMで動かし、協調の指示も司令塔も置かず数値と近傍通信から行動を選ばせる2D環境を、4体と12体で走らせた。
4体は指示なく左右へ2体ずつ分業し、12体は80ステップで試料持ち帰りを11回完遂したが、手軽な行動に流れる癖はプロンプトでは直らなかった。
講評
最優秀賞 講評
第1回講評会・シンギュラボ発表記事より
作成者は、LLMが指示に忠実に従ってしまう特性を踏まえ、指示的な文章が一切入らない設計を徹底されていた点、エージェント自身が危険や状況に気づく仕組み、さらに「創発」の判定基準を独自に整理して定量的に評価できる仕組みを構築されている点が極めて高評価でした。
経緯
-
2026.04.14–05.07
提出第1回ハッカソンに提出
- 受賞
最優秀賞(第1回講評会)