異なるAIが、 同じ空間で出会う未来
同じ空間に異なるAIがいたら、判断はどう分かれるか
作者Hideto Iitsuka
外部サイトへのリンクは新しいタブで開きます。
これは何
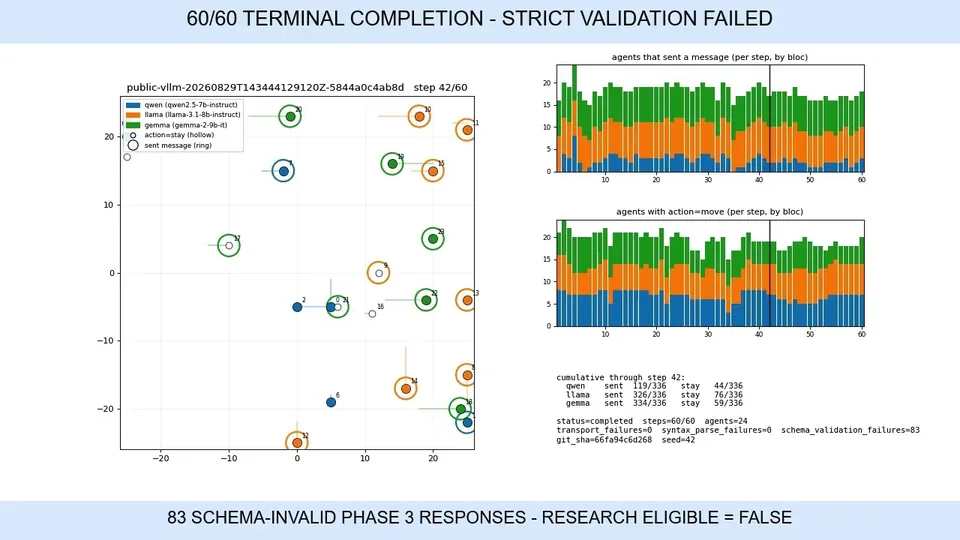
エージェントをブロック単位で異なるLLMに割り当て、モデル情報を開示せず数値のみのプロンプトで行動を観察する設計。
認知差の由来をモデル重みのみに絞り、現時点ではvLLMで再現する60-run matrixを含む検証済みベースラインを提示する。
作者による概要
将来、異なる企業が開発したフィジカルAIが同じ都市・施設・災害現場で共存するとき、同じ状況をどう解釈し、行動し、他者の情報にどう反応するのかを観察したいと考えました。本作は、異なるLLMを持つ複数のAIエージェントを同一空間に配置し、モデル以外の条件を揃えて比較する社会シミュレーターです。現時点では、再現可能かつ安全に観測するための実験基盤と検証済みベースラインを提示します。
講評
藤井学長
デジタルハリウッド大学
異種LLMを同一世界で公平に比較するための実験基盤としての完成度は圧倒的で、strict validation・provenance・fail-closedの運用規律、インシデント文書まで公開する誠実さは高く評価します。一方で今回提出された成果は1 stepのsmoke runに留まり、肝心の「異なるAIが同じ災害をどう捉えるか」の観測結果がありません。次回はmax_tokensや契約を見直して少数runでも完走させ、行動差の一例だけでも示すこと、そして「メタ安全保障」として何を守る実験なのかをスライド冒頭で明確に語ることをお勧めします。
経緯
-
2026.08.15–08.30
提出第2回ハッカソンに提出